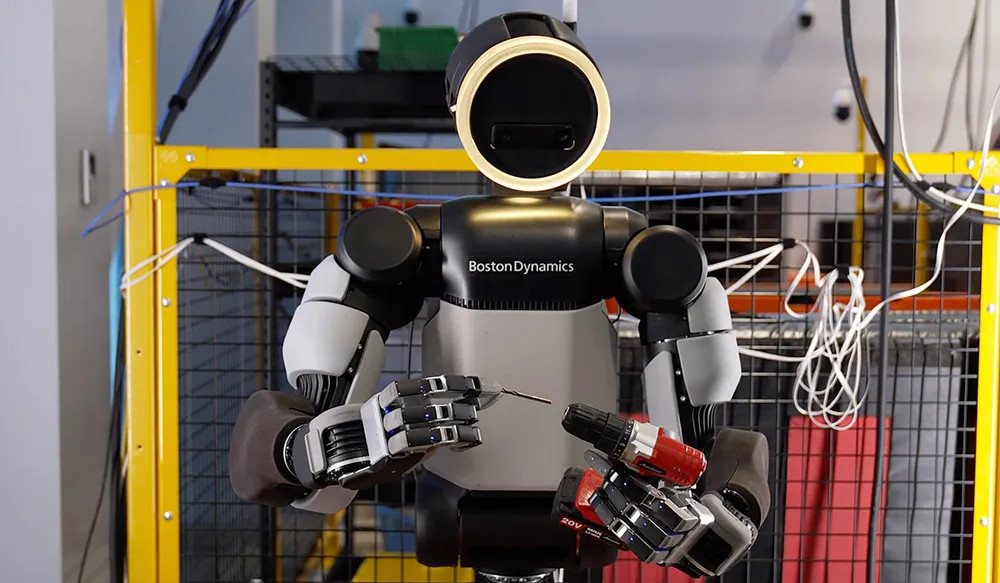
El autómata da un paso decisivo hacia la autonomía física. Tras someter a los ingenieros a un ensayo con cinta aislante, la firma estadounidense elimina piezas prescindibles para ganar solidez en entornos exigentes. El laboratorio Boston Dynamics ha presentado el rediseño definitivo de las manos de Atlas, su androide eléctrico insignia. La actualización sustituye los agarres convencionales por extremidades de 13 grados de libertad (DOF) diseñadas específicamente para el trabajo de alta exigencia.
Lejos de las pinzas convencionales limitadas a tareas rutinarias de empaquetado o agarres superficiales, la nueva generación de extremidades de Atlas ha sido desarrollada desde cero para empuñar y maniobrar instrumentos de trabajo pesado. El módulo permite accionar con precisión el gatillo de taladros, amoladoras angulares, pistolas de clavos, atornilladores de alto par y sopletes de soldadura, resolviendo uno de los mayores cuellos de botella técnicos de la robótica humanoide actual: pasar de la recolección pasiva de objetos a la manipulación activa de utilaje complejo en entornos reales de fabricación y logística.
El "experimento de la cinta aislante": por qué prescindir del meñique
En la carrera por crear robots antropomórficos, la mayoría de competidores intenta calcar la anatomía humana instalando cinco dedos. Boston Dynamics decidió romper esta norma tras un debate interno donde se impuso la ingeniería pragmática sobre el mimetismo.
Zack Jackowski, director de tecnología (CTO) de la firma, propuso un reto a su equipo de diseño: atarse el dedo meñique y el anular con cinta aislante durante toda una jornada laboral y comprobar qué tareas eran incapaces de realizar. La conclusión fue contundente: el meñique no aportaba valor en la manipulación de maquinaria y su eliminación ahorraba tres actuadores por mano, reduciendo el peso, los costes de producción, el volumen y la tasa de averías.
"Si quieres enviar productos reales al mercado masivo, la mejor pieza es la que no existe", defienden desde el equipo de robótica, apostando por cuatro falanges con un pulgar oponible hipermóvil.
45 kilos de carga, sensores de presión y cero cables al descubierto
El nuevo módulo de manipulación iguala el tamaño de una mano humana grande pero integra una resistencia abrumadora: es capaz de sostener y transportar una nevera pequeña cargada con más de 45 kilogramos (100 libras).
Entre sus avances clave destacan:
- Propiocepción y transparencia electromecánica: Motores encapsulados sin cables expuestos cruzando las articulaciones, lo que evita roturas por enganchones o fricción.
- Piel táctil de alta densidad: Sensores de presión repartidos por toda la palma y las yemas que detectan ligerísimas variaciones de fuerza al sujetar objetos frágiles o metálicos.
- Maniobrabilidad in-hand: El pulgar (con 4 DOF) puede deslizarse por el largo y ancho de las otras tres falanges (de 3 DOF cada una), permitiendo reorientar objetos dentro de la propia mano, corregir deslices al vuelo y ejecutar agarres en trípode de precisión.
Nacidas para la simulación y el aprendizaje por IA (Sim2Real)
Capturar demostraciones humanas mediante guantes hápticos resulta útil para entrenar la visión artificial, pero insuficiente para controlar la fuerza en tiempo real. Por ello, las manos de Atlas han sido moldeadas desde cero para el aprendizaje por refuerzo (RL) dentro de entornos simulados por ordenador.
La transmisión directa sin holguras permite simular la física del robot con fidelidad extrema. La IA aprende a manejar las herramientas dentro del simulador bajo miles de variables aleatorias (fricción, peso, peso distribuido, interferencias) para después transferir ese conocimiento directamente al hardware real (Sim2Real) sin necesidad de programar cada movimiento línea a línea.
Con esta integración, Boston Dynamics da el paso definitivo para transformar a Atlas de una demostración de agilidad atlética a una máquina multifuncional lista para los entornos industriales de producción. En el siguiente vídeo puede verse al androide ejecutando estas maniobras en tiempo real.
El androide de Boston Dynamics muestra su destreza en un entorno simulado de línea de montaje, manipulando herramientas y clasificando piezas con sus nuevas manos táctiles. Vídeo: SPINOFF.NEWS